


- 放大
- 缩小
- 默认
无人机集群作战的航迹规划控制
高凯 字数:
《 学习时报 》( 2026年07月27日 第 06 版 )
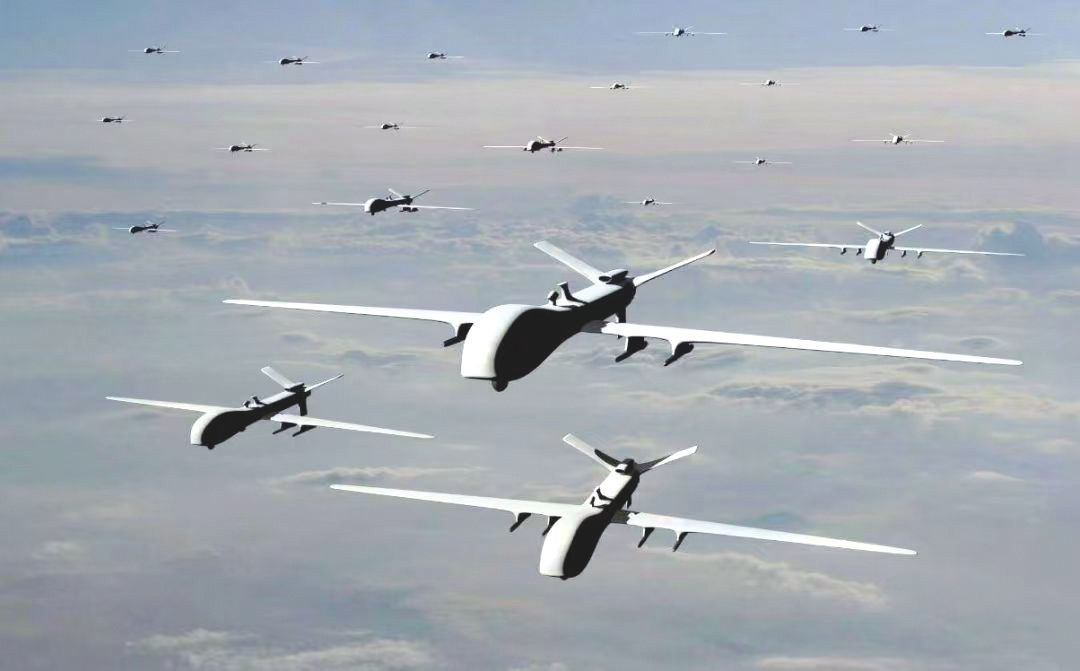
无人机集群作战可以简化地理解为多批、多架次、多方向无人机围绕预定任务展开的侦、控、打、保等系列行动,航迹规划就是解决行动间冲突、加强配合协同的关键,了解航迹规划的手段方法,能够更好地理解、设计,进而打赢信息化智能化战争。
一是基于时域控制。即利用时间的单向流动性,对作战任务进行解构,将其分解为不同作战行动,以时间为轴规划不同个体无人机的具体行动路线、关键时间节点,进而避免行动冲突。
这是战场协同最常用也是最成熟的一种方式。其核心是制定协同计划表,依据表中明确的各作战行动对无人机进行编号、编码、编程,进而实现航迹规划及精确控制。此方法要明确某一时刻无人机飞行的高度、速度以及方向等参数,所需编程数据多,且无人机航迹准确度与时间划分的精细度成正比,规划完毕无需远程通信及实时的数据交互即可完成无人机集群编队飞行。这种方法抗干扰能力强但灵活性不够,应对战场态势变化能力不足,适用于单架无人机或小群队无人机群的编队及利用无人机集群打击高价值目标等行动。
二是基于速度控制。即通过明确不同无人机飞行的速度来对无人机集群航迹进行规划控制,因速度是具有方向、大小的矢量,通过控制速度可以完成无人机集群在三维空间中的有序编队、行动。
基于速度控制又可分为绝对和相对速度控制。绝对速度控制就是明确集群中每架无人机在每个时间段或时间点的飞行速度及方向,不需要远程控制及集群间实时通信即可完成航迹规划、编队飞行,但应对突发情况能力弱,适用于遂行简单的作战任务;相对速度控制就是在集群中设定“长机”并明确好“长机”的航迹,指定每架“僚机”相对于“长机”的“速度差”,通过实时的信息交互进而实现基于“长机”航迹上的整体有序编队飞行、遂行任务,能够很好地应对战场突发情况。
三是基于距离控制。即通过明确无人机在飞行中的机间距离或与障碍物、标志点的距离来规划无人机航迹或控制编队飞行的一种方式,机间距离控制是一种相对距离控制方法,与障碍物、标志点之间的距离控制是一种绝对距离控制方法。
机间距离控制采取相邻机间距离控制、“长机—僚机”距离控制两种方法,相邻机间距离控制,即通过明确两架相邻无人机间距离进行编队控制,“长机—僚机”距离控制即在无人机集群中明确好“长机”。此“长机”既可是真实“长机”亦可是虚拟“长机”,通过不同位置无人机与“长机”间距来控制整个编队飞行,进而规划航迹。这种方法对机间数据传输、通信能力要求较高。不同于相对距离控制方法,绝对距离控制通过不断测量三维地形图中明确的航迹点控制编队飞行,完成任务。
四是基于网格控制。即通过将战场空域划分为诸多网格,只明确无人机活动的网格区域及需要完成的任务,具体行动由在网格中无人机自行组织的一种航迹规划、控制编队飞行的方式。
此种控制方式类似于“杀伤盒”作战概念,利用横、纵、高将整个战场空间划分为若干个作战网格,明确各网格需要完成的任务、规避的障碍、打击的目标以及使用的时间等问题,不同作战网格之间的无人机相互不干扰。在算法、算力有限的情况下,采取此法,可将庞大的无人机集群作战问题“解构”为由多个无人机集群小编组在不同网格自组织作战问题。在不同网格的小编组无人机群可根据任务性质不同,灵活运用基于时域、速度、距离等规划,适用于大规模、多任务、多类型无人机集群控制。
五是基于模型控制。即运用大数据预测、大模型生成等技术规划无人机集群航迹、控制编队飞行的一种方式,此方式需要数据、算法、算力提供支撑。
在数据方面,需在平时演训、比赛、实战以及装备实验中,搜集不同类型、不同重量的无人机在风、雨、雾等不同天候,沙漠、丘陵、平原等不同地形条件下的飞行参数,为构建模型提供支持;在算法方面,可根据蜜蜂、鱼群、蚂蚁等聚集、群集、觅食等方面与无人机集群搜索、防御、集结、攻击等行动相似性,灵活采用蚁群算法、粒子群算法、人工势场等算法及相互混合的算法,为构建模型提供架构;在算力方面,既要关注“云计算”的高端算力加持,也要关注“边缘计算”等低端算力运用,由“云”到“边”实现算力升级,使航迹规划、编队飞行更精准、更实时。